








4008809610
北京市海淀区上地街道海国嘉业科技园3层
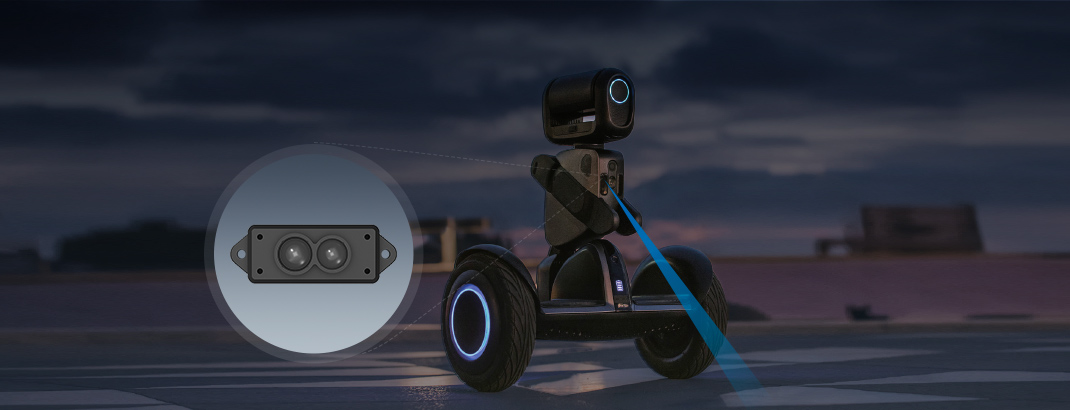
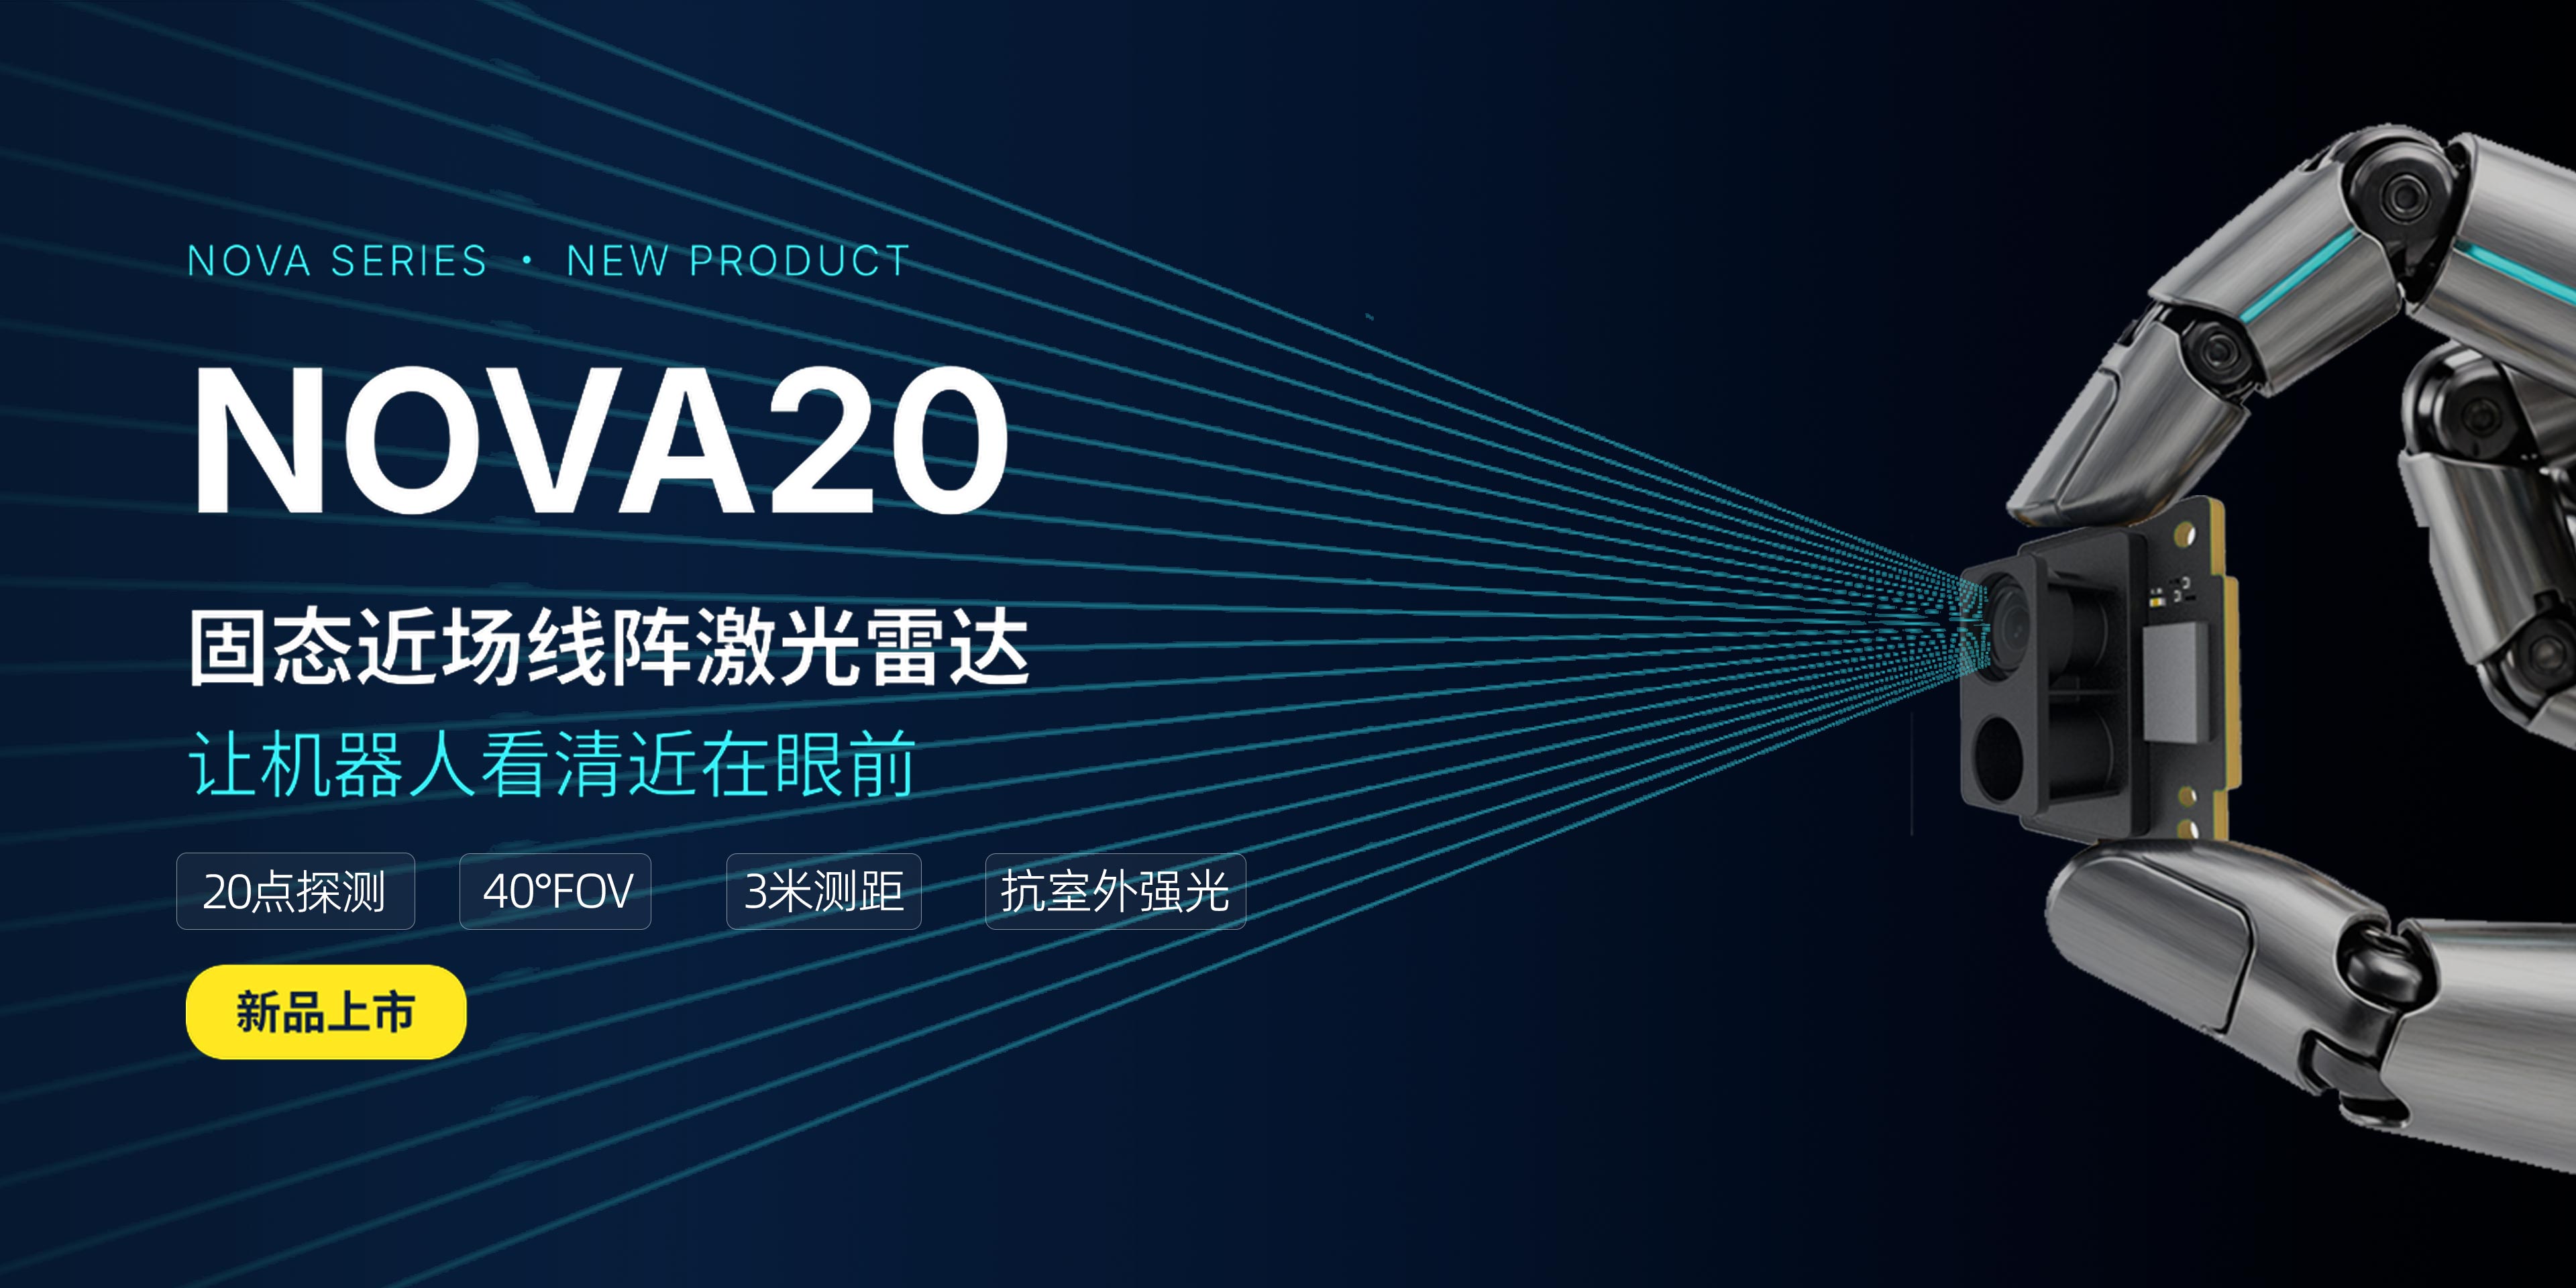
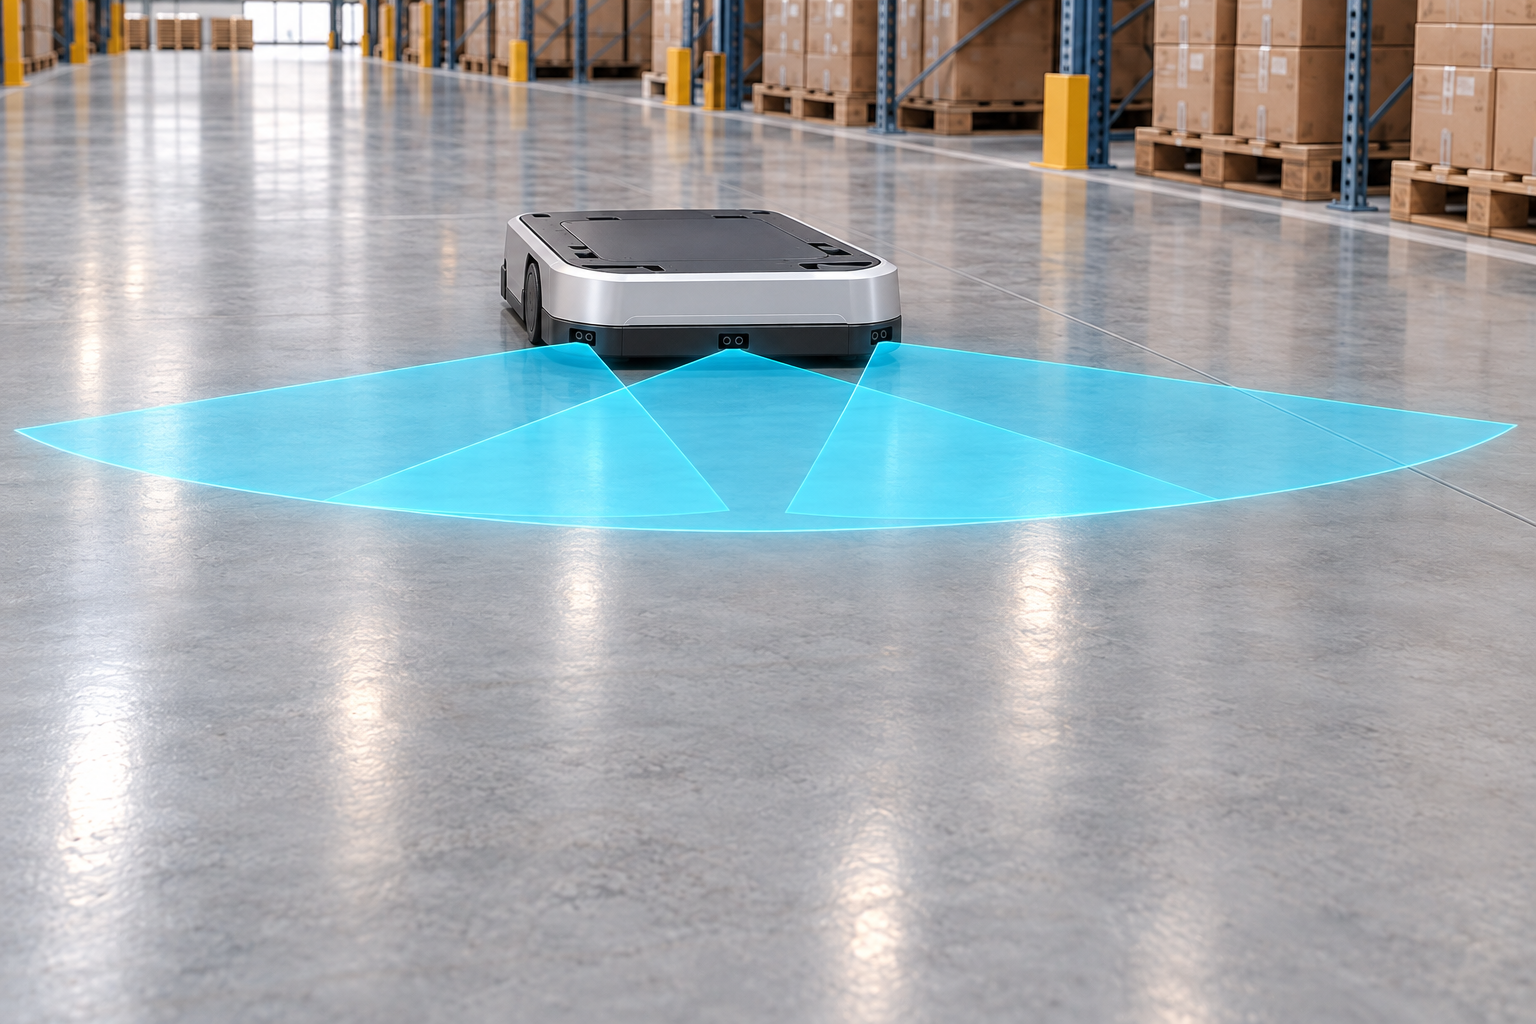
NOVA20 是一款纯固态多点线阵激光雷达,可提供 20 个通道 的近场距离信息,两端通道中心方向相差 40°。将模组安装在车体前方时,20 通道扫描面沿水平方向展开,形成低位水平光幕。在车体前部布置多台 NOVA20,中央模组朝向正前方,左右模组分别向外偏转,使各自的 40° 线阵视场衔接,覆盖车体宽度及转弯侧前方区域。传感器重点检测主激光雷达扫描面以下的托盘叉、横梁、台阶边缘及低矮货物,为主控系统提供低位补盲数据,辅助实现分级减速与停车。
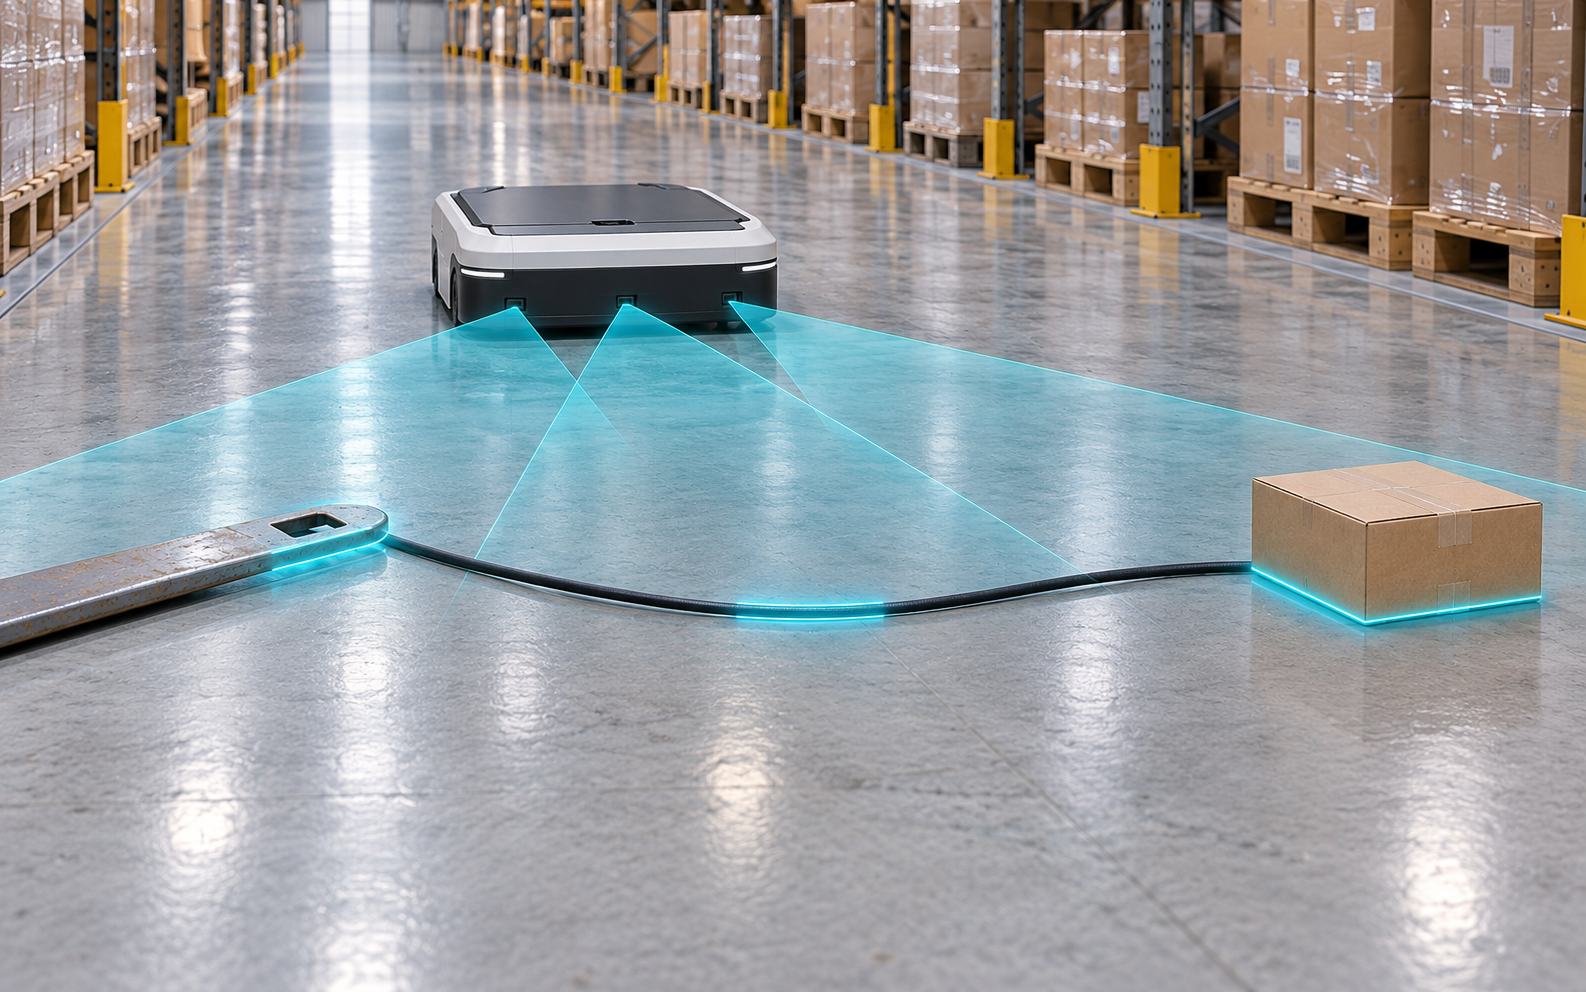
2D 导航雷达通常在固定的水平扫描面上进行建图和导航,对托盘叉、横梁、线缆和台阶边缘等低矮目标可能存在检测盲区。NOVA20 以水平光幕方式安装后,40° 线阵视场可同时覆盖多个横向位置,补充检测主雷达扫描面以下的车体前方区域。
在 100 klux 环境照度、10% 低反射率目标的规定条件下,NOVA20 具备 1 m 测量能力,可适应室内工况以及部分室外强光场景。对于逆光、阳光直射或特殊材质目标,建议结合目标反射率、入射角和安装位置开展整机验证。
NOVA20 直接输出各通道的距离、信号强度与通道号。主控可结合通道位置、连续触发范围和时间结果,估算障碍所在区域及横向占用范围,再由整机系统执行分级减速或停车策略,减少瞬时干扰导致的无谓停顿。
典型模组尺寸不大于 25×21×14 mm、重量小于 3 g、平均功耗小于 1 W,纯固态无旋转器件,支持多台分布式安装;客户可自行设计外壳与安装结构,按车体宽度与转弯需求灵活拼接视场。
补齐主雷达扫描面以下的低位盲区,降低 AGV/AMR 在搬运、转弯、靠位过程中碾压托盘叉、拖拽线缆、碰撞低矮货物或跌落台阶的风险。
主控可结合障碍距离、所在区域和横向占用范围配置预警、减速与停车策略,减少瞬时干扰造成的无谓停车与人工干预。
体积小、重量轻、功耗低,多台布设对车体结构与供电负担极小;UART 直接输出距离、强度与通道号,无需图像采集、目标识别与复杂算法训练,显著缩短部署与调试周期。
水平光幕采集近场数据,主控识别障碍所在区域,再由底盘执行对应策略。
NOVA20 输出 20 通道的距离、信号强度和通道号。
主控结合通道位置和连续帧,估算障碍区域及占用范围。
整机系统执行预警、减速、限速或停车策略。

