






4008809610
北京市海淀区上地街道海国嘉业科技园3层
2026-09-01
近日,北醒(Benewake)正式发布纯固态近场线阵激光雷达NOVA20。NOVA20是北醒面向具身智能、移动机器人等场景推出的近场补盲雷达,搭载 20 路探测通道,形成 40° 扇形视场,可覆盖机器人身前5厘米至1米的贴身近场,与负责远场扫描的360°旋转雷达各司其职,为机器人提供低功耗、抗强光、可沿机器人机身分布的近场安全感知方案。
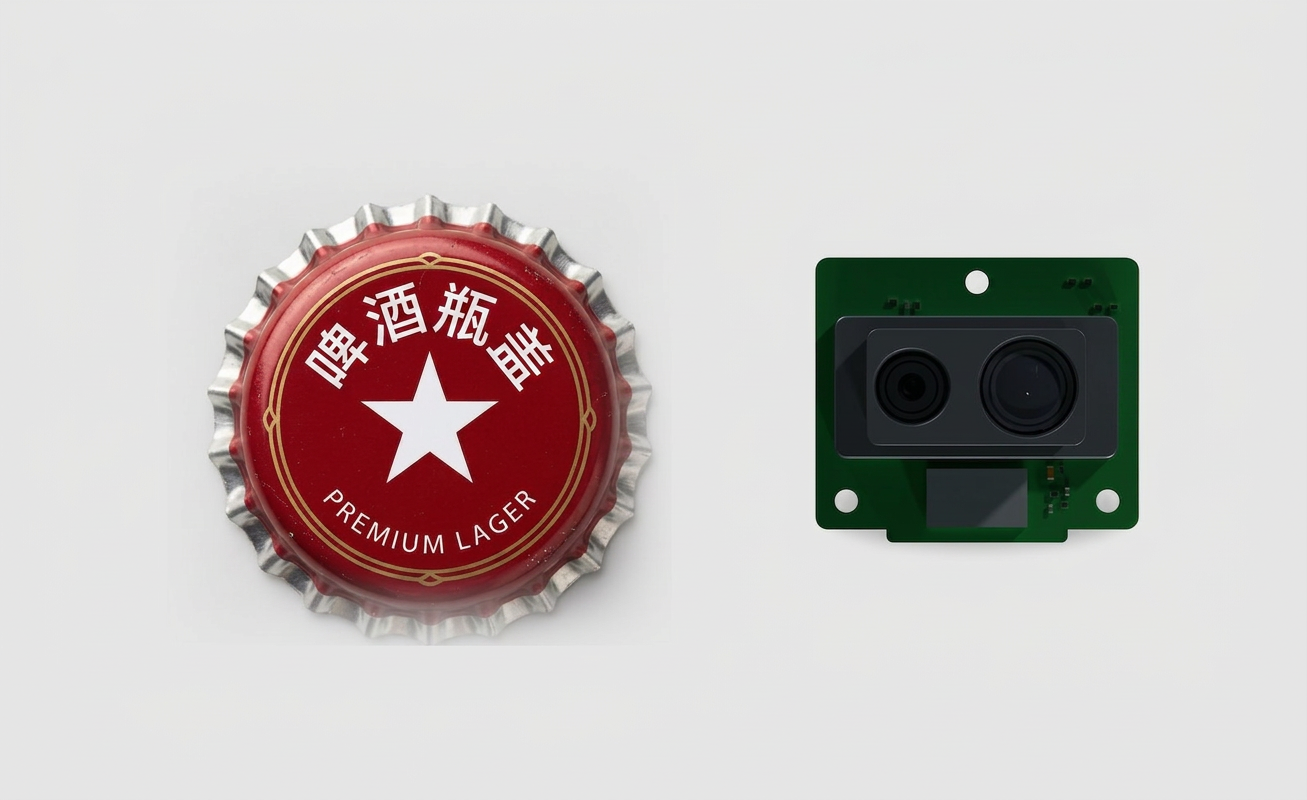
▲ 北醒 NOVA20 纯固态近场线阵激光雷达(右),与啤酒瓶盖大小相当
NOVA20采用纯固态、无运动件设计,体积仅啤酒瓶盖大小(25×22×13 mm,典型值),重量不足5克,平均功耗低于1瓦,可在100 Klux强环境光下稳定工作。
具身机器人之困:“望得见远方,守不住身边一米”
在具身智能加速落地的当下,一个基础问题日益凸显:机器人身前1米这一圈“贴身安全”,恰是现有传感方案的空档。360°旋转雷达负责远场扫描,却在机器人近身留下一圈盲区;头部相机的视野会被机器人自身肢体遮挡,且存在近距下限;超声波、红外接近开关测点太少、盲区又大;三角法线激光一到室外强光下便基本失效;而常见3D阵列方案则普遍面临高反串扰、体积大、成本高的难题。
▲ 台阶边缘、身侧障碍等近场风险,常在头部主相机的视野之外
这不是小众问题。IDC数据显示,2025年全球人形机器人出货量达1.8万台;TrendForce预计,2026年全球出货量将超过5万台。随着机器人成规模进入工厂、商业设施等真实环境,护栏、安全员不可能始终如影随行,及时发现人员和障碍、并在接触前减速或停止,成为必不可少的能力。
与此同时,安全不应只押注在“会看错”的高层模型上。再强的端到端模型也无法推理出被自身机体遮挡的空间,而“附近有没有东西、有多远”这类高频判断若持续交给模型处理,还会挤占整机有限的算力、电量与散热空间。行业更需要一条独立于高层模型、可被验证的确定性测距旁路:模型负责理解与规划,底层控制据此减速、避让或停止。新版工业机器人安全标准ISO 10218系列(2025版)已纳入“速度与间隔监控(SSM)”等协作安全能力框架,面向动态稳定移动机器人的ISO 25785-1标准也在制定之中——用确定性测距守住人机间隔,正在成为明确的行业方向。
NOVA20正是针对上述缺口,从固态器件架构与阵列设计出发,给出的系统性近场安全方案,将纯固态、线阵探测、小体积、高性价比、室外可用五大特性集成于单颗雷达。
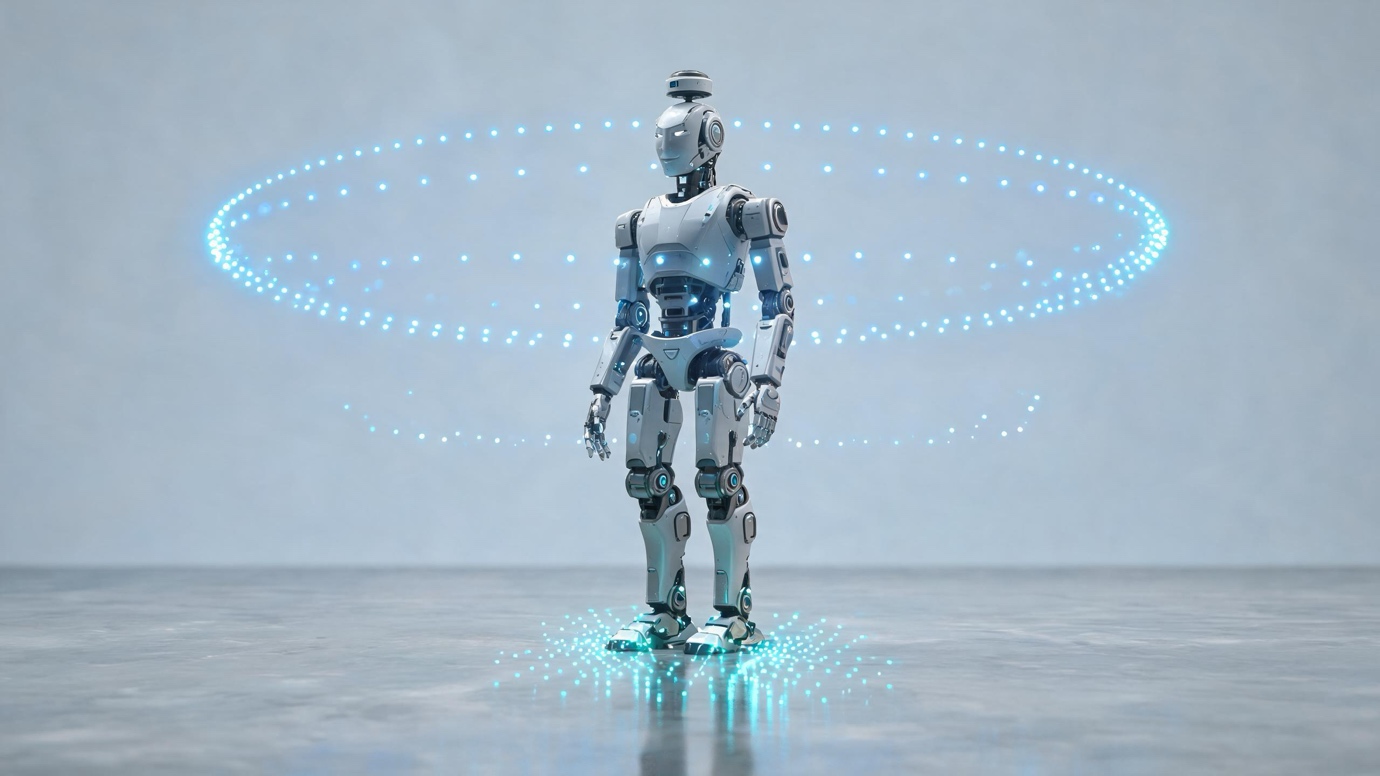
▲ 360°旋转雷达看远,NOVA20 扫清眼前盲区:远场与近场各司其职
亮点一:20点阵列张开40°扇面,一颗扫清一片近场
NOVA20在40°视场(±20°均匀分布)内布置20个探测通道,以10 Hz帧率共同探测距离,精度达厘米级。相较于单点方案“只见一次突变”,20个通道能够同时观察一片扇形区域不同方向的距离变化:机器人走到台阶边缘时,某个方向的读数突然变大,整机便可快速做出反应,为防跌落和身侧防撞提供更完整的近场信息。
近场探测不仅要看得到,更要看得全。NOVA20在10%反射率目标、100 Klux环境光下量程可达1米,盲区为厘米级;从量程远端一路到5厘米近端,距离数据连续不断——障碍越靠越近,读数始终在线,让机器人“贴得近,看得清”。
亮点二:抗光100 Klux、不串扰,室外强光下依然可靠
三角法线激光“出门即盲”,而NOVA20可抗100 Klux环境光——相当于正午烈日直射的光照强度。这意味着同一套近场安全方案可以从室内延伸至巡检、物流运输和户外作业场景:机器人从仓库走到露天装卸区,光线在几秒内剧烈变化,NOVA20仍能持续输出可靠数据,不会因光照明暗而导致数据混乱。
针对阵列雷达长期困扰行业的“串扰”问题——一个高强度的回波“串”到相邻通道、与真实场景混淆在一起——NOVA20采用时分复用、逐个读出的设计,让每个回波只落在自己的通道里,将真实的场景还原为清清楚楚的几个点。消除假信号,机器人便不会为不存在的障碍急停、绕路,贴边作业等容不得误判的场景因此更加可靠。
亮点三:啤酒瓶盖大小、不足5克、不到1瓦,可沿身分布、按需布点
NOVA20采用纯固态架构,无运动部件,尺寸仅25×22×13 mm(典型值),与一枚啤酒瓶盖相当;重量不足5克,比一枚一元硬币还轻;平均功耗低于1瓦。小到可以装上机器人本体,甚至机械臂与腿足,就近防碰撞;低功耗也意味着多点布设不会给整机散热和稳定性带来额外负担,寿命长、室外耐用。
NOVA20不输出图像,直接向底层系统提供距离数据,链路更短、时延更低,把宝贵算力留给语义理解、任务规划和精细操作——正如机器人确认手臂离桌角还有多远时,无需先识别桌子的类别和形状。它更像机器人“皮肤外”的一圈非接触神经末梢:不是等碰撞发生后才感知受力,而是在接触前就发现距离变化。
这一设计也划清了产品边界:NOVA20不替代视觉与模型,也不负责接触后的精细力控,它提供的是一条负担低、任务明确的距离输入。配合UART接口与ROS/Linux/Windows支持,整机厂可按风险点灵活布设——先覆盖关键位置,再随机器人形态和应用场景扩展点位;NOVA20 以体积小、功耗低、不占算力、成本可控的特性,直接进入量产整机BOM,支持大批量采购落地。
一颗雷达,接住机器人三件近场难事
围绕机器人最典型的近场风险,NOVA20支撑三类核心能力:贴边、防跌落与防碰撞。
贴边:距墙仅厘米级时,机器人贴得近、走得直、不蹭墙;防跌落:光束始终看着前方地面,20个点连成面,提前读出坡沿与落差,而非等单点测距发现“突变”;防碰撞:光束照向前方障碍,一靠近即告警、停住,在接触之前完成保护。
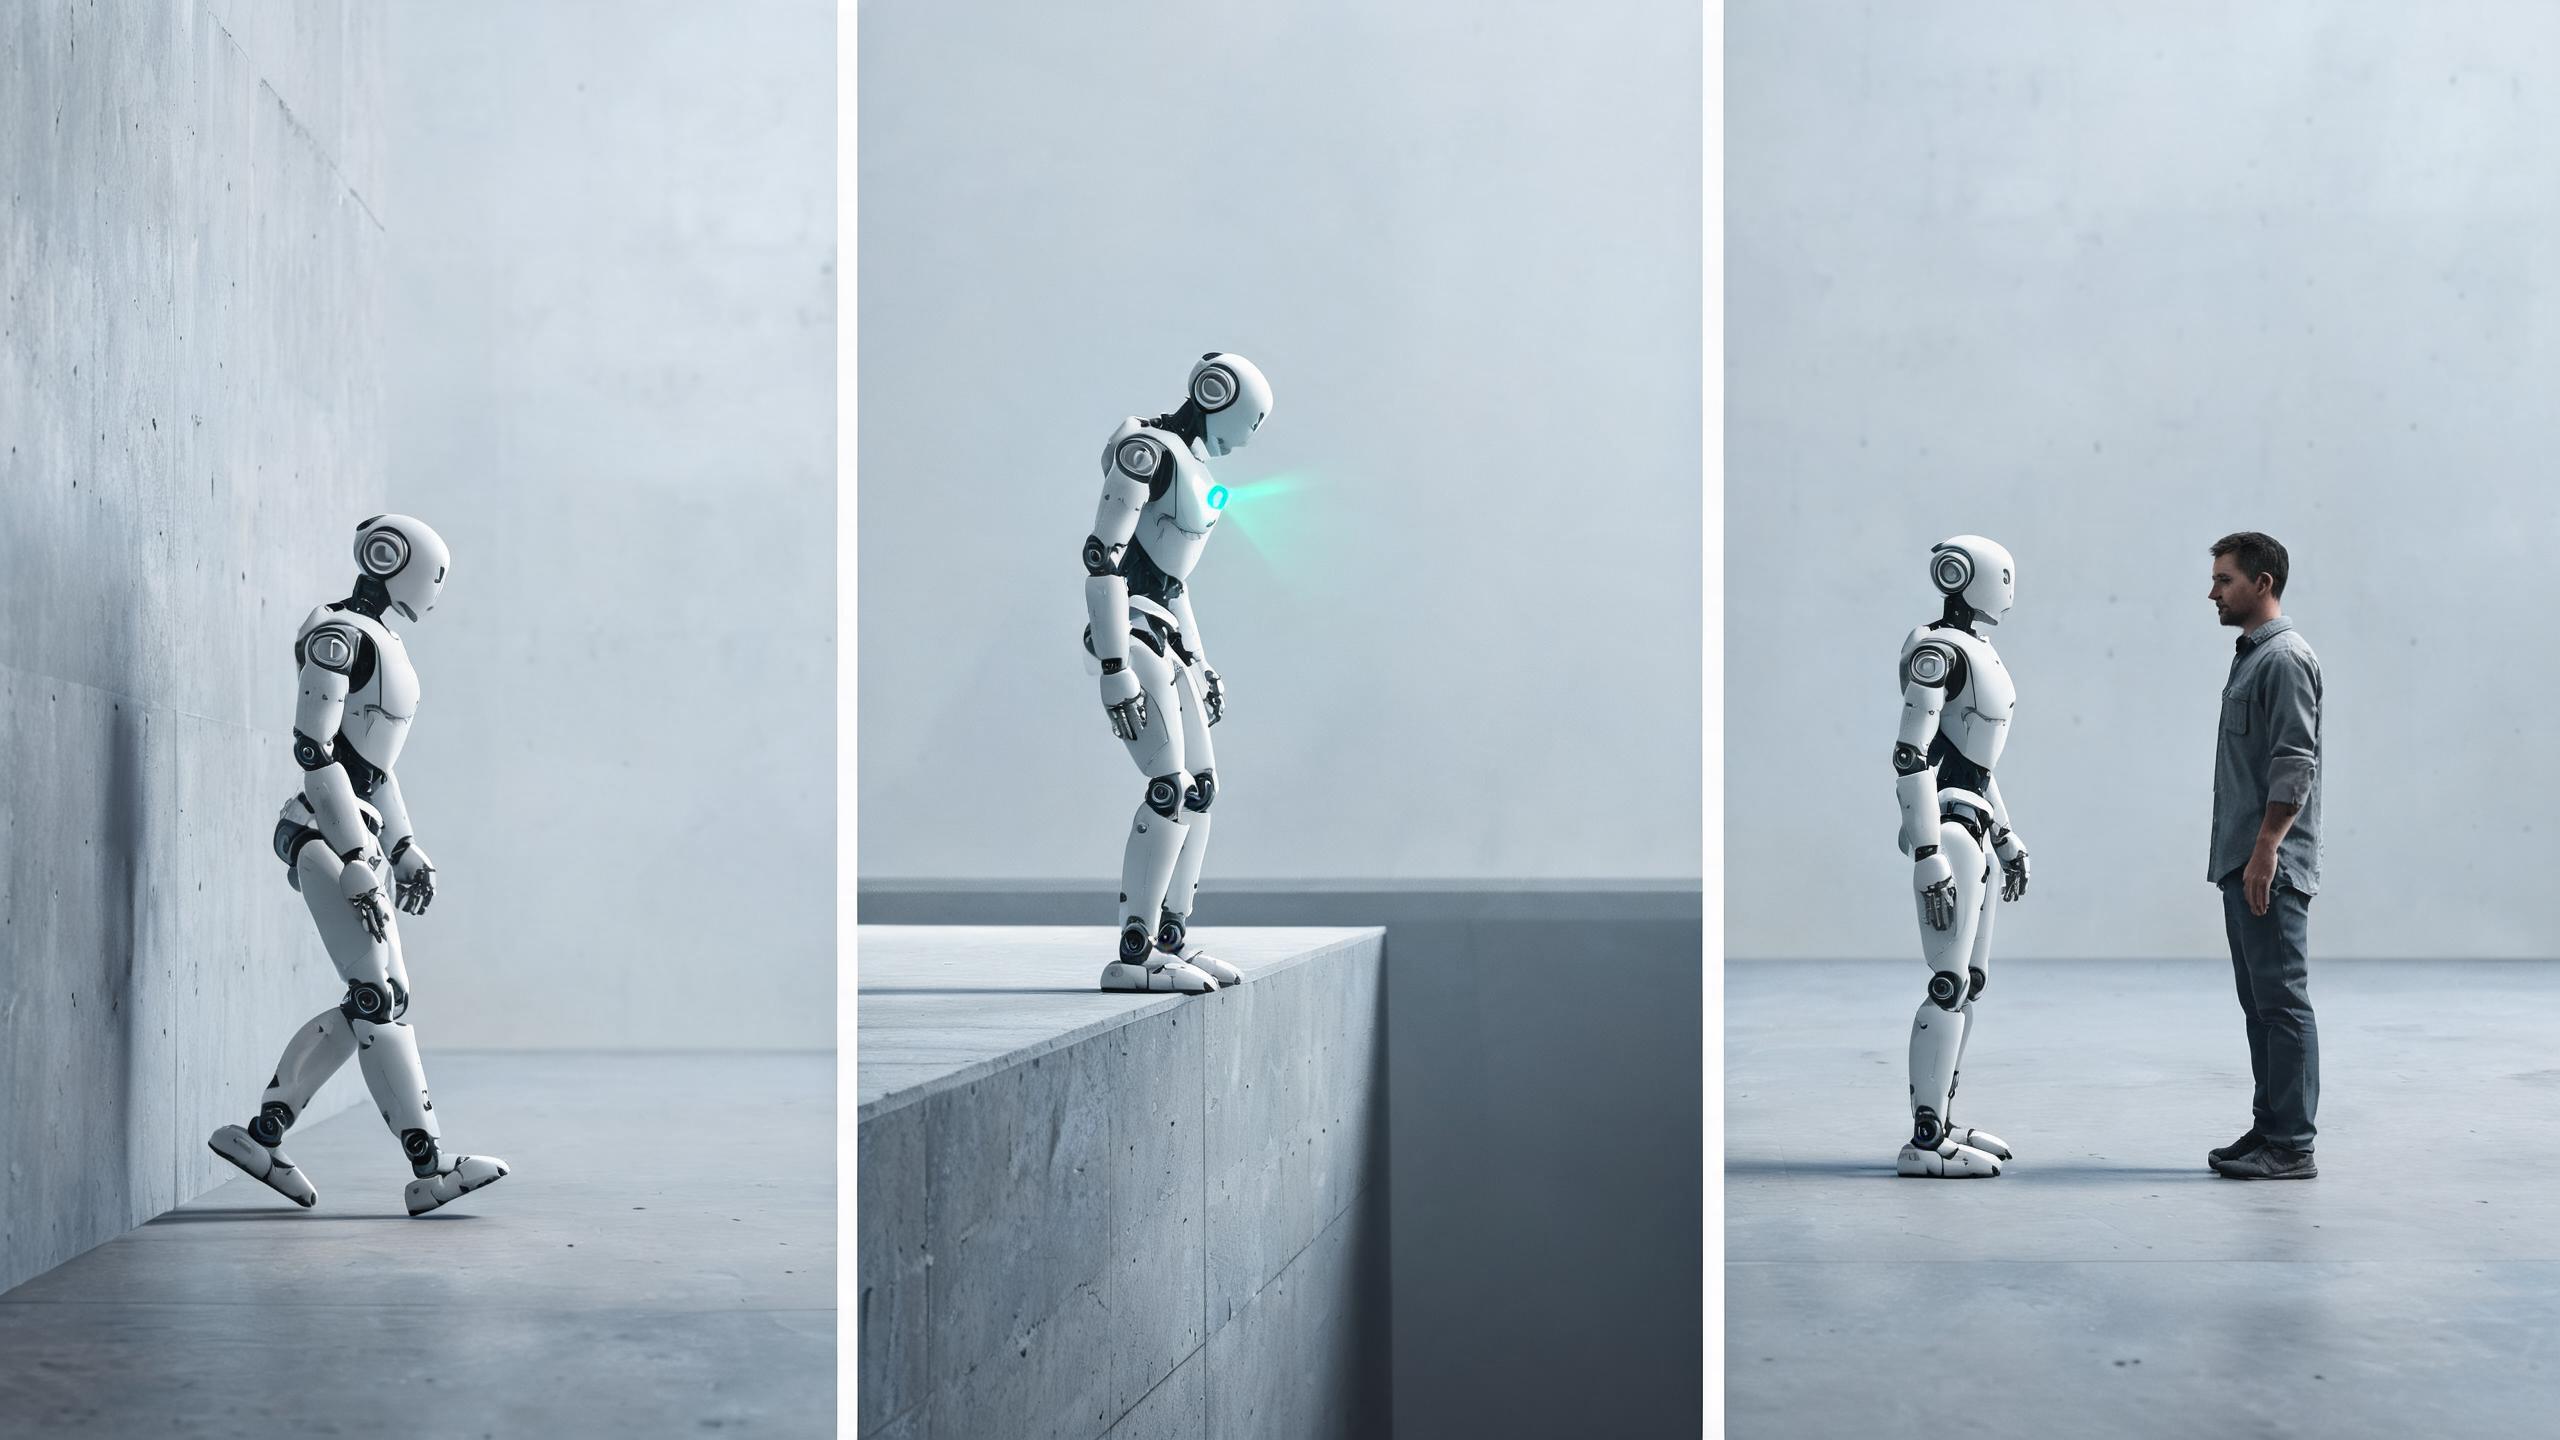
▲ 贴边、防跌落、防碰撞:NOVA20 支撑的三类近场安全能力
在安装位置上,NOVA20按“按需布点”设计:人形机器人的胸口、腕部、足踝,四足机器人的下颌、足端,移动底盘的四角——哪里有盲区,就装到哪里,拼成机器人自己身边的一圈感知,无需在全身堆叠又大又贵的传感器。具身智能的近场死角,正是NOVA20为之而生的位置。
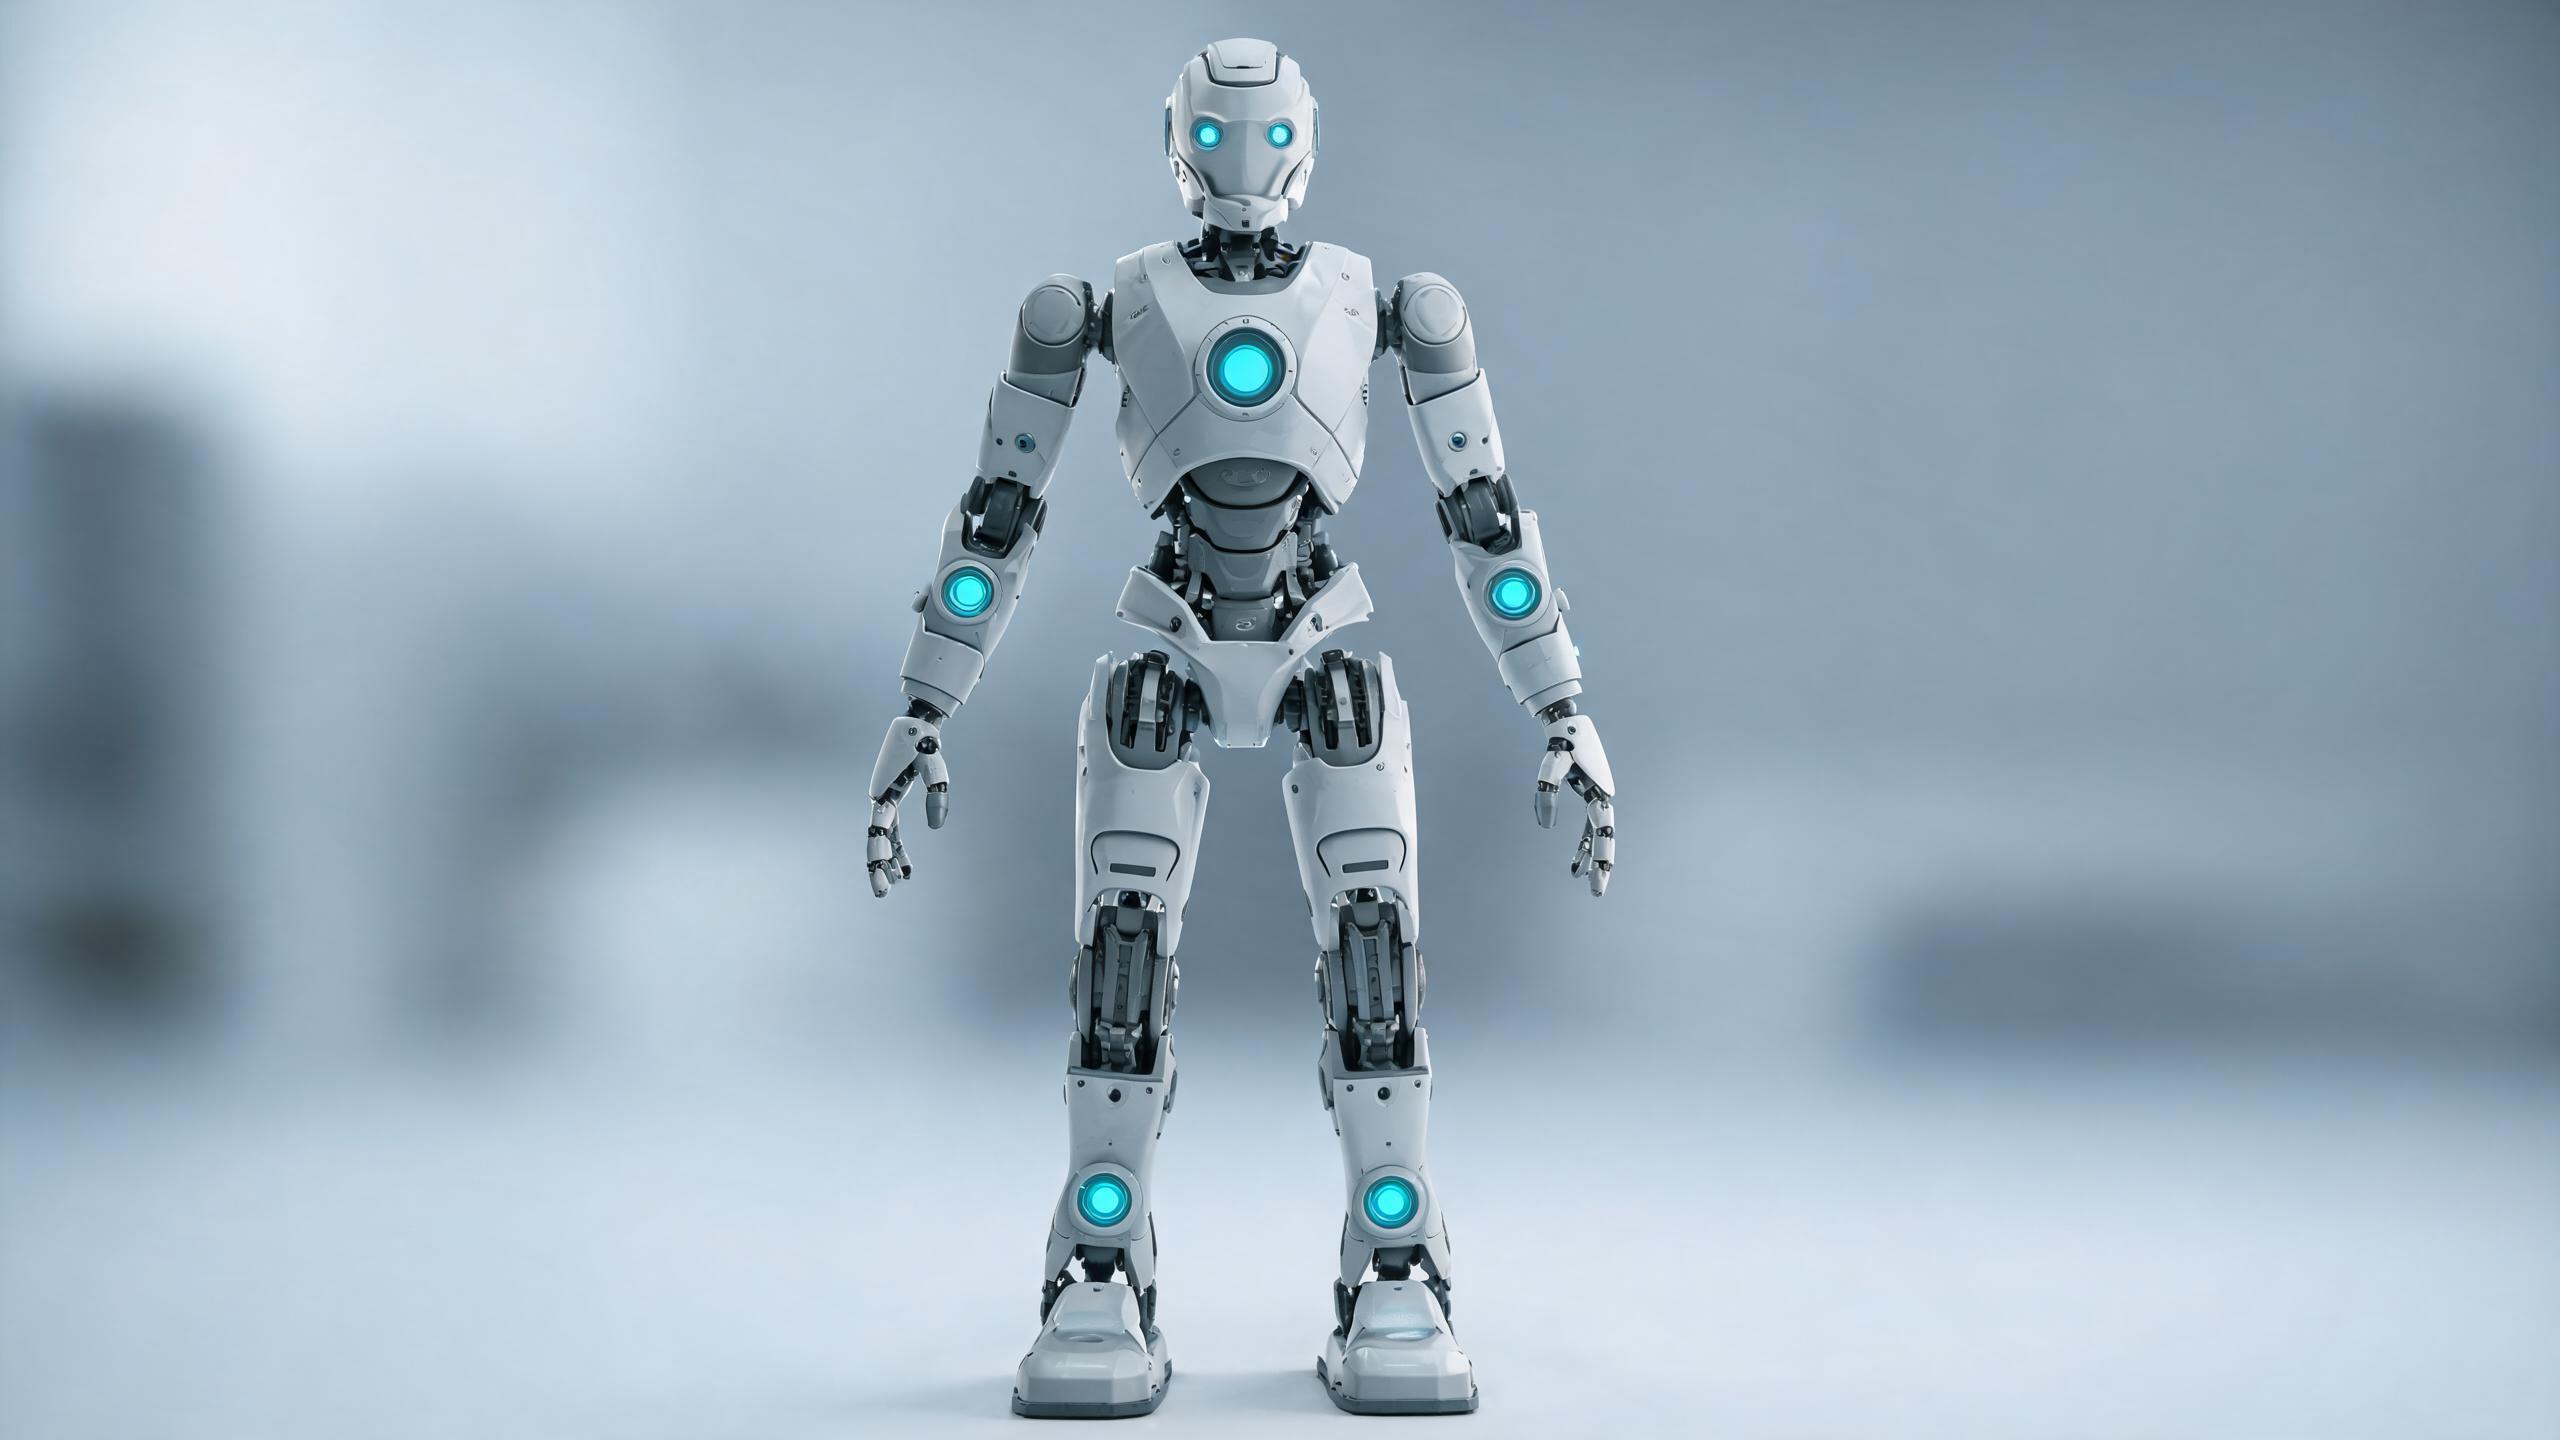
▲ 胸口、腕部、足踝、底盘四角——哪里有盲区,就装到哪里
(具体安装位置、探测效果和控制策略需结合机器人结构及实际环境验证)
参数项 | 指标 | 参数项 | 指标 |
阵列点数(通道) | 20 | 视场角 | 40°(±20° 均匀分布) |
测距量程 | 1 m @10% 反射率 · 100 Klux | 测距精度 | ≤3 cm(1σ) |
帧率 | 10 Hz | 盲区(最小探测距离) | ≤0.05 m |
平均功耗 | <1 W | 重量 | <5 g |
尺寸 | 25 × 21 × 14 mm(典型值) | 光源 | 905 nm VCSEL · Class 1 人眼安全 |
工作温度 | -20°C ~ 55°C | 接口 | UART(支持 ROS / Linux / Windows) |
关于北醒
成立于 2015 年,北醒(Benewake)是一家专注机器人与物理世界 AI 感知的激光雷达企业。公司立足“光-机-电-软-算-芯”全栈技术能力,构建覆盖全场景的“机器人之眼”产品矩阵,致力于打造物理智能时代的感知基础设施。
固态激光雷达是北醒核心技术积淀:从2017年第一代纯固态面阵激光雷达CE30,到2024年固态小角度线激光雷达NOVA,再到此次发布的纯固态近场线阵激光雷达NOVA20,九年三代持续演进,为物理智能筑牢安全可靠的感知底座。

